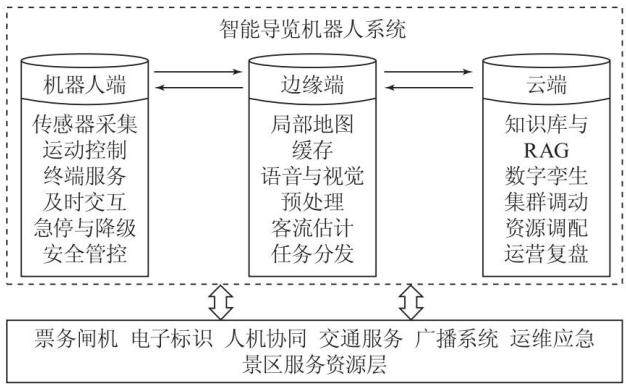
摘 要:旅游景区服务涵盖行前咨询、入园协助、园内导览、文化讲解、餐饮购物、接驳换乘、应急处置和离园反馈等阶段。现将智能导览机器人建模为连接游客需求状态、景区资源状态与机器人可执行行动的具身服务节点,而非仅承担移动讲解功能的终端设备。针对现有研究中实践应用支撑不足、模型链条割裂等问题,系统梳理导览机器人、智慧旅游、检索增强生成(Retrieval-Augmented Generation,RAG)、社交导航、应急疏散与数字孪生相关研究,在此基础上提出游客需求空间、景区资源空间和机器人行动空间的三空间耦合框架。在该框架下,按照感知、认知、交互、规划、控制、调度、应急和运营反馈八个层级组织相关模型,并明确各层的主要输入、输出与约束关系。设定仿真场景,在该场景中,所提三空间耦合方案相较静态标识导航方案的综合服务得分分别提升18.1%和32.5%,平均等待时间分别降低38.4%和38.1%,近失误指数分别降低61.6%和59.3%。消融结果显示,在设定的高峰客流情景下,移除上述模块均会不同程度降低综合服务得分,其中容量感知和滚动重规划对应的得分降幅较大。研究结果可为旅游景区智能导览机器人从功能演示走向安全可控、可解释和可规模化运营提供模型基础与验证范式。
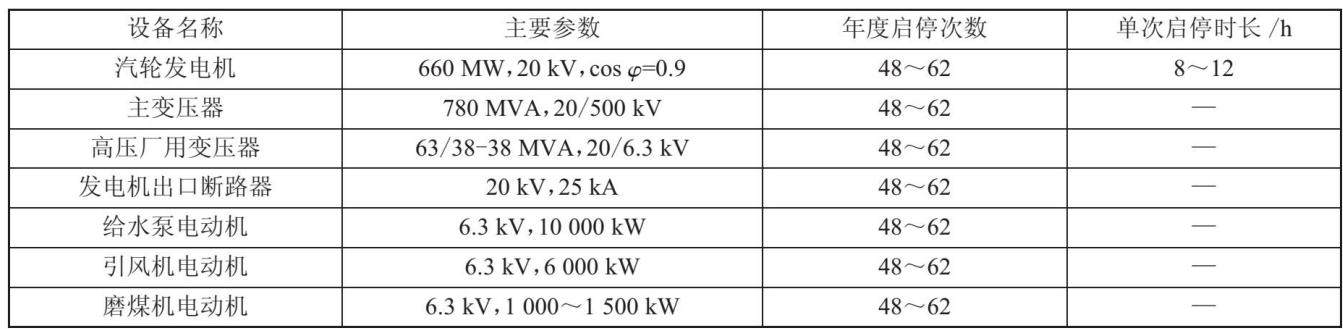
摘 要:以某火电厂660 MW超临界机组为例,构建涵盖热力学、力学、电气和人因的四维健康状态评估模型,评估结果显示该机组综合健康指数为0.638,其中力学、热力学维度问题相对突出。为此,提出保护定值动态自适应调整、状态监测与预警联动、辅机差异化保护三重策略,实施后综合健康指数提升16%,改善效果可观,为频繁启停工况下火电机组电气设备的安全运行提供了保障。
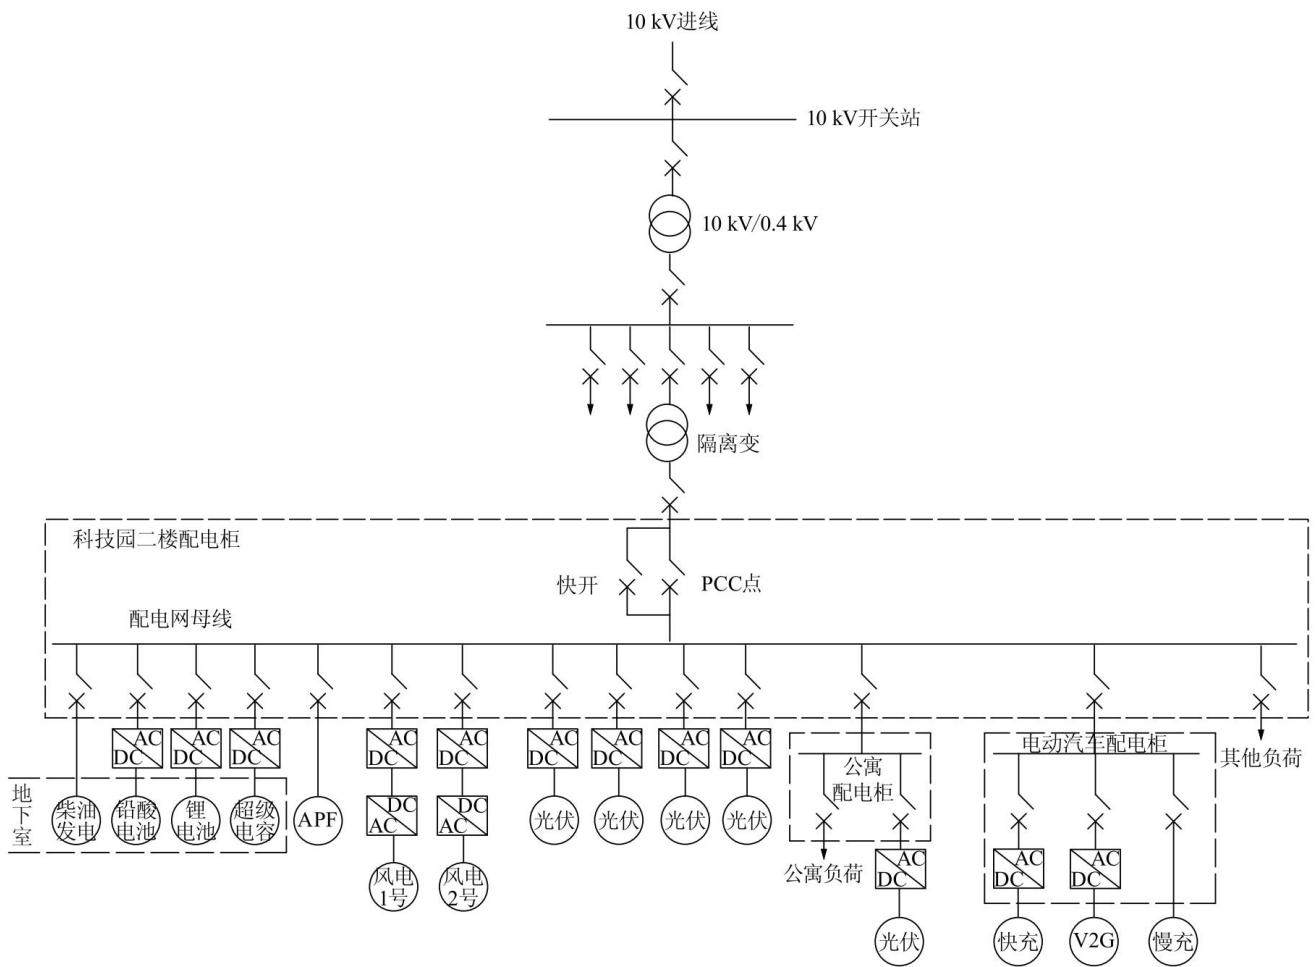
摘 要:为提升科教园区供电稳定性,推动可再生能源就近高效利用,设计了一套多能互补型园区微电网系统。系统整合光伏、风电、燃气轮机、柴油备用电源及复合型储能设备,采用低压交流母线集中并网架构,可实现并网、孤岛两种运行模式的无缝切换,同时适配整体运行、就地并网、实验调试3类运行工况。系统配套搭建学生公寓智能用电管控体系,可完成用电信息采集与远程智能管控工作。该系统依托风、光资源时序互补特性与多级储能调节能力,优化园区能源配置模式,可为同类科教园区微电网工程建设、系统设计及落地应用提供参考借鉴。
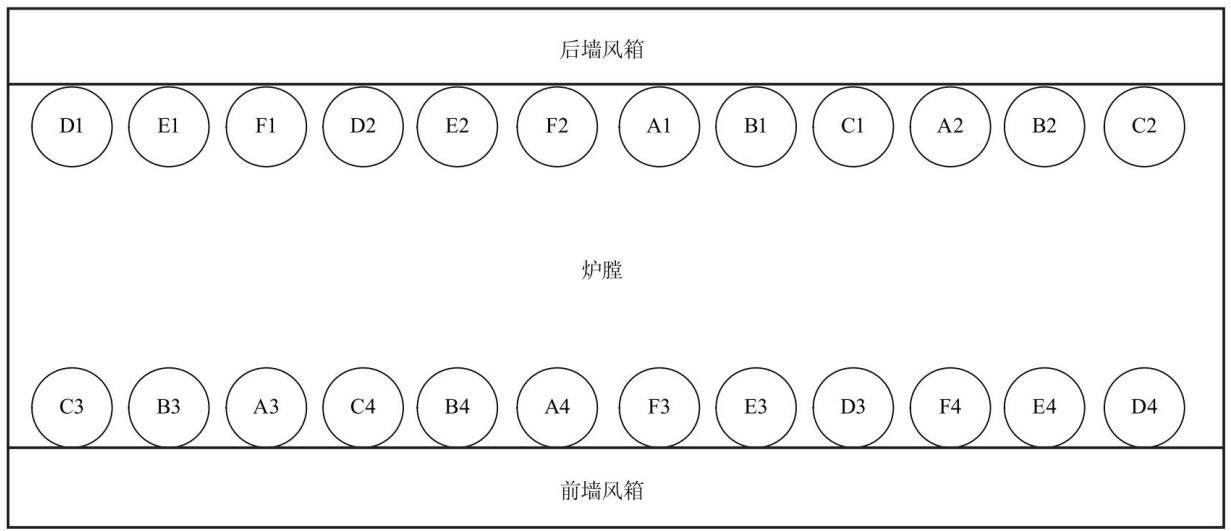
摘 要:随着风电、光伏新能源机组大规模并网,电网昼夜负荷峰谷差持续增大,传统燃煤发电机组由常态化基荷运行逐步转向灵活性深度调峰运行。某电厂2×630 MW超临界机组为典型W火焰锅炉机组,该炉型针对劣质煤、低挥发分煤种稳燃性优势明显,但炉膛结构特殊、火焰行程长、燃烧惰性大,在深度调峰低负荷工况下参数调节特性与常规四角切圆锅炉差异较大。机组长期在30%~40%额定负荷深度调峰区间运行时,易出现炉膛火焰中心偏移、燃烧稳定性下降、主再热汽温偏差增大、SCR脱硝入口烟温偏低、AGC负荷响应滞后、厂用电率升高等问题,给机组安全环保经济运行带来压力。鉴于此,提出针对性优化调整措施,经过现场试验与长期监盘实践验证,优化后机组可稳定维持30%额定负荷深度调峰运行,燃烧工况稳定、环保参数可控、调峰响应品质显著提升,为同类型W火焰超临界机组深度调峰优化提供了工程参考。
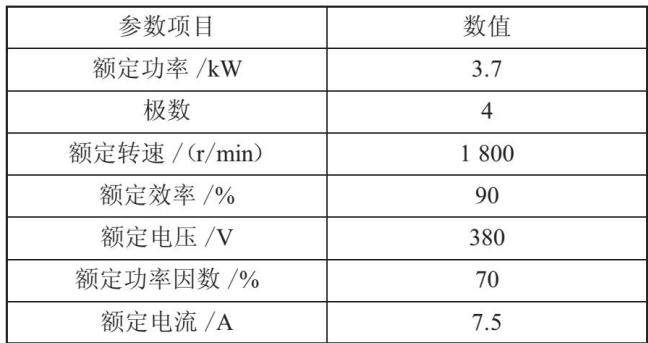
摘 要: 永磁辅助同步磁阻电机 (PMa-SynRM) 融合了磁阻转矩与永磁转矩各自的优点, 具备高功率密度、能在宽速域内实现调速、弱磁扩速性能良好等特点, 很适合应用于工业风机、水泵等存在变工况驱动需求的场景。现以 3.7 kW 内置式 PMa-SynRM 作为具体研究对象, 建立起电机性能综合测试实验平台, 将逆变器电压极限作为约束条件, 针对弱磁控制策略进行实验研究, 并对电机绕组电阻、负载特性、运行效率、噪声性能做了系统测试。实验结果显示, 所提出的弱磁控制策略能够达成电机在 0~2 400 r/min 这个宽速域范围内的平稳运行状态, 实际测量得到的转矩特性、反电动势变化规律同仿真分析得出的结果相契合, 电机处于额定工况时效率为 89.98%, 运行时的噪声小于 43.5 dB, 整体运行性能良好。
摘 要:为提高GIS绝缘缺陷检测效率,提出交流耐压与局部放电联合试验技术。以某220 kV变电站110 kV GIS为对象,采用调频串联谐振升压进行老练及耐压考核,耐压通过后降压进行特高频和超声波联合局放检测。结果表明,耐压过程稳定,绝缘强度满足要求,绝缘参数无明显劣化,且两种检测均未发现有效局放信号,判定设备绝缘良好。联合试验可同步考核绝缘强度与潜伏性缺陷,适用于现场快速诊断。
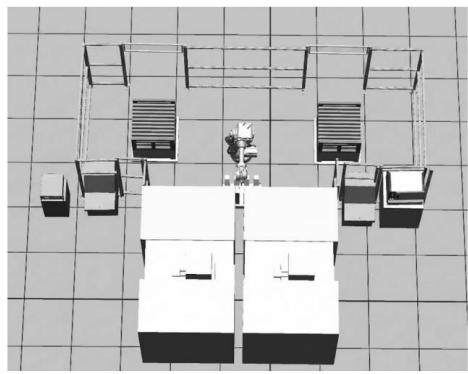
摘 要: 针对高炉冷却壁精密长铜管在传统半自动数控加工中存在的人工上下料劳动强度大、换产调试周期长以及封闭式数控系统加工误差难以实现在线闭环补偿等工程痛点, 设计并研制了一套基于LabVIEW的多设备协同自动加工单元测控系统。在物理架构上, 创新性地提出了紧凑的“田”字型空间布局, 并定制研制了带有气动清屑功能的35CrMo高强度内撑式长杆末端执行器, 攻克了长软管材在狭小机床空间内的高精度无损装配难题。现场连续工业运行测试表明, 该系统在24 h工作制下运行稳定, 机器人单次上下料辅助节拍控制在3 min以内, 单根铜管全自动加工时间保持在5~7 min, 成品螺纹加工精度稳定达到6级标准, 有效提升了特种长管件自动化加工岛的柔性制造能力与产品合格率。
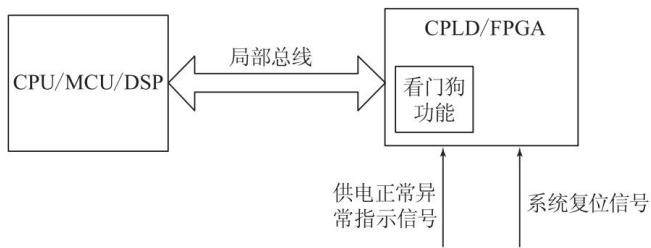
摘 要:传统看门狗工作模式单一,缺乏自检能力,难以满足高可靠系统故障处理需求。鉴于此,提出一种基于看门狗的高可靠故障处理与自检测策略,利用可编程逻辑搭建看门狗状态转移机制,融合硬件监控与系统状态记录,实现严重故障精准捕获与存储。针对上电初始化、周期运行及故障清除场景设计自检方案,结合主动注入与被动检测验证检测逻辑完好性。该策略提升了故障检测覆盖率与精度,增强了看门狗单点失效防御能力,可为安全关键领域提供高可信、低开销的容错设计参考。
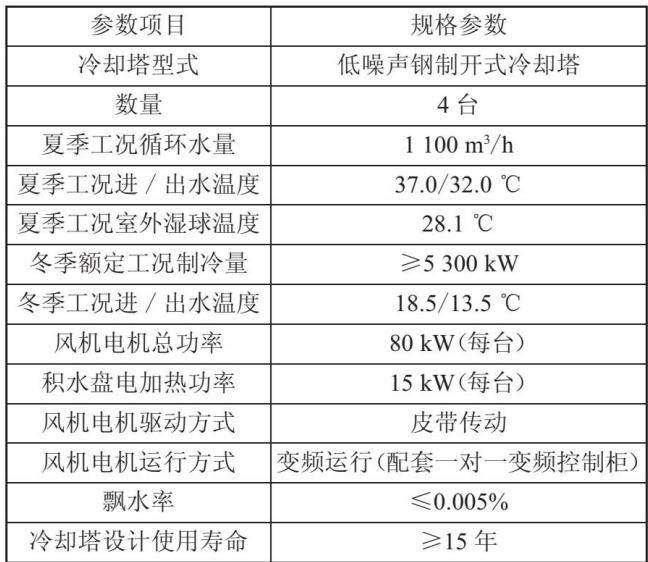
摘 要: 冷却塔作为数据中心水冷空调系统的关键散热设备, 其运行效率直接影响系统能耗与PUE指标。现以中国电信安徽大数据产业园A1数据中心为案例, 聚焦4台钢制开式冷却塔的设备选型、变频控制与群控策略进行分析。冷却塔采用与冷水机组一一对应的配置方式, 每台循环水量1 100 m3/h, 电功率80 kW, 配置变频电机与一对一变频控制柜。群控系统根据冷却塔出水温度与室外湿球温度的逼近度, 采用PID调节风机频率, 实现按需散热, 同时具备积水盘电加热防冻保护与冬季运行模式自动切换功能。该数据中心已获评2023年度国家绿色数据中心, 年节约电量超500万kW·h, PUE降至1.29以下。该研究为大型数据中心冷却塔的选型设计与群控优化提供了参考。
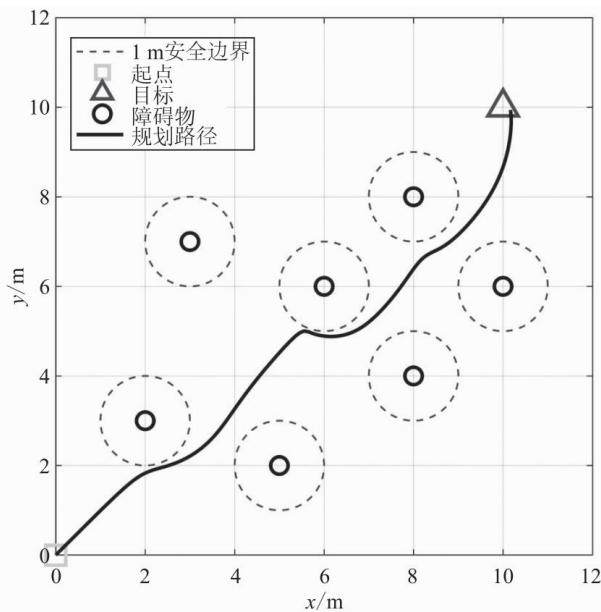
摘 要:随着低空经济的发展,无人机运输渐渐成为物流行业的一部分。受限于负载和续航能力,单个无人机往往难以完成长距离、大负载的运输。为解决这一问题,提出了一种双无人机协同运输的方案,采用人工势场法对无人机进行路径规划,并保留了一定的安全距离便于双无人机协同运输。在此基础上,使用反步法控制和串级PID控制相结合的方式实现对无人机的飞行控制,并通过仿真验证了所提出的规划与控制方案的可行性。
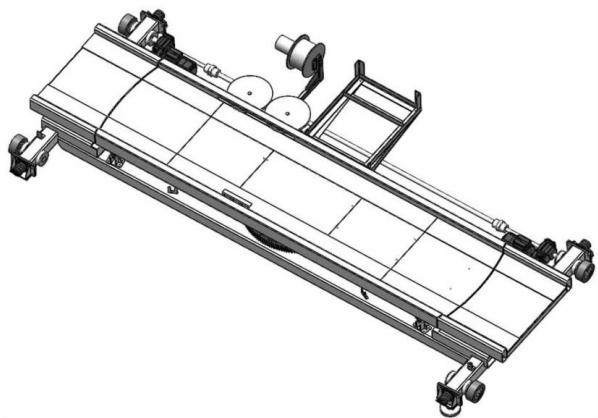
摘 要: 当前常用的机械式停车设备, 样式包含多种不同类型, 因此需要根据停放场地的空间条件、实际应用场景的具体需求, 开展有针对性的专用产品设计。现聚焦于一种带有旋转功能的横移台车的设计, 该设备需要同时实现车辆的水平横移搬运和掉头旋转的功能。基于此, 依次对横移台车的横移驱动电机、行走机构支撑轴承、动力传递联轴器、旋转驱动电机、台车底盘承载结构等核心部件进行设计计算与强度校核, 最终依据各项计算结果完成整套设计出图工作, 为后续项目的加工制作及零部件采买奠定可靠的技术基础。
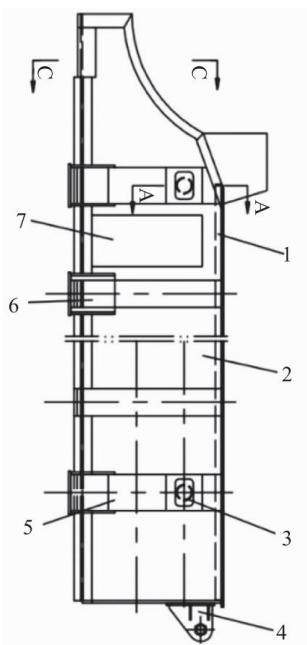
摘 要: 针对转炉水冷炉口漏水抢修时,传统脚手架搭设耗时长、作业环境恶劣、人员处于行车吊运路线下方存在安全隐患等问题,设计了一种专用安全平台装置。介绍了该装置的结构组成与工作原理,主要包括平台主体、上盖板、侧边耳轴组件、吊耳机构、底板支撑系统及门板等部件,并对侧边耳轴组件进行了受力校核。现场应用表明,该装置取消了脚手架搭设环节,单次检修准备时间由原来的2~3 h缩短至15 min以内,彻底消除了人员在吊运区域滞留的风险,显著提高了检修安全性与作业效率。
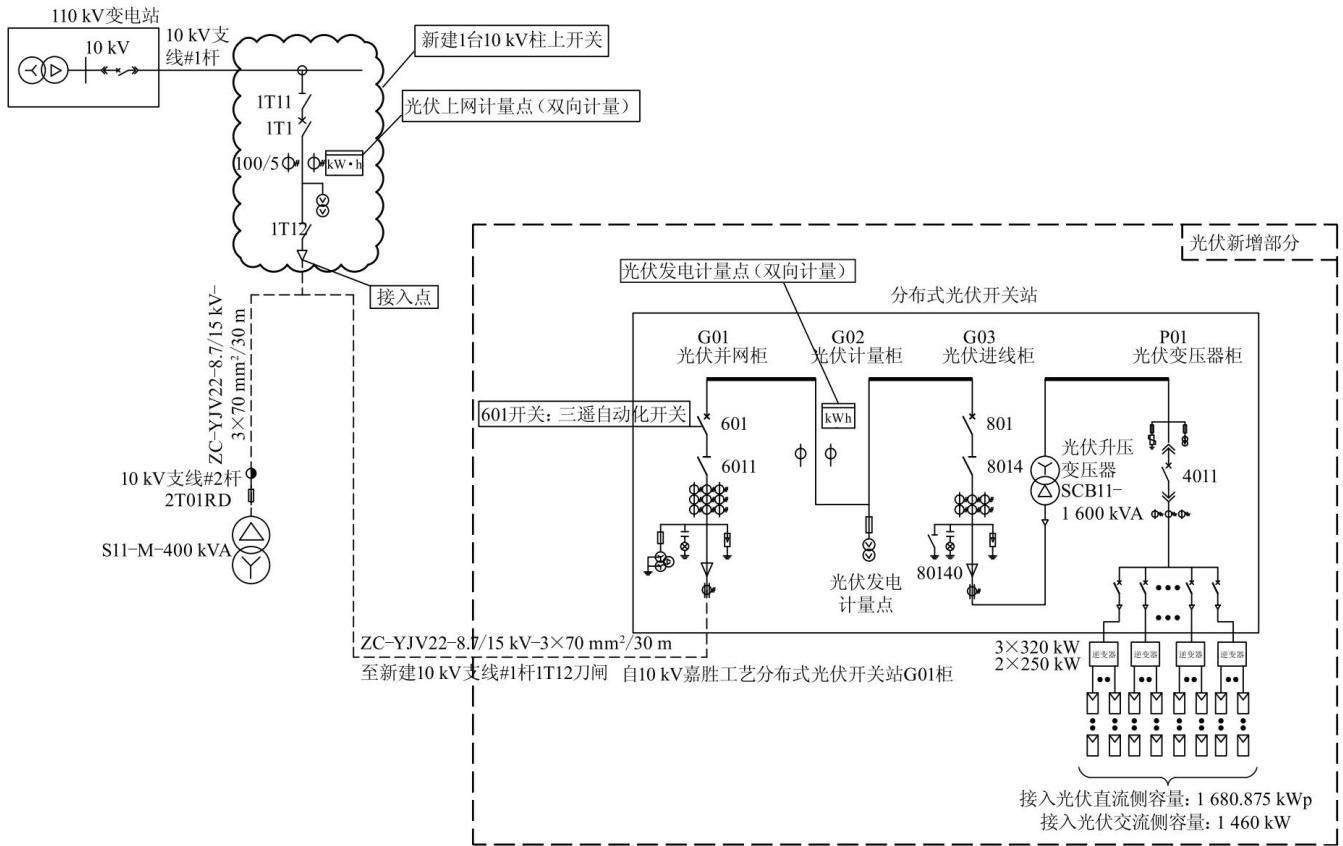
摘 要: 以广东肇庆某1 460 kW工商业屋顶光伏项目为研究对象, 阐述其二次系统设计与保护配置方案。项目采用“分区发电、统一汇集”的电气主接线模式, 二次设备涵盖10 kV开关柜保护、公用自动化及交直流电源系统, 按冗余原则配置远动与时钟同步装置。继电保护构建逆变器本体保护、并网点成套保护、专用防孤岛保护及安全自动解列装置四层协同防护体系, 并明确低电压穿越能力要求。自动化监控采用分层分布式架构, 集成后台监控、五防闭锁与电能计量功能, 实现本地集控与远程运维。该方案已在实际工程中验证可行, 可为同类分布式光伏项目二次系统设计提供参考。
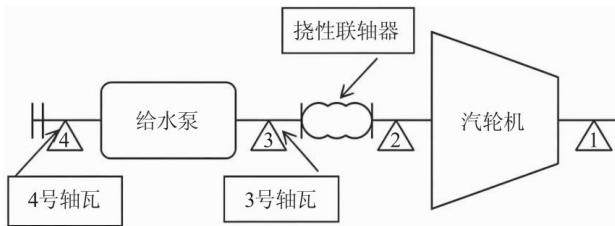
摘 要: 某660 MW超超临界机组汽动给水泵变负荷工况下, 存在振动随转速上升加剧、联轴器区域间断异响的故障现象。基于监测数据、现场核查初步锁定原因为膜片破损, 借助多项理化检测与对中复测分析断裂机理, 最终形成整改及防控方案, 可供同类联轴器故障处置参考。
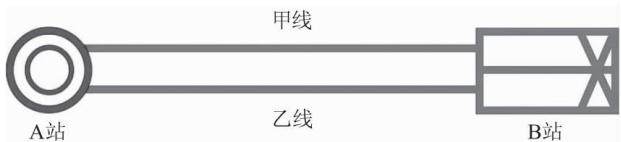
摘 要: 输电线路断线故障特征与短路故障存在本质差异, 可能使现有保护面临适应性挑战。针对某110 kV风电双回送出线路断线并发展为相间短路的罕见故障, 基于保护动作信息还原故障全过程。通过对称分量法分析, 揭示了非全相运行期间非故障线路零序过流IV段选择性失配机理——弱馈侧零序末段保护灵敏度更高, 在系统零序环流作用下率先动作。针对断线状态下传统保护的识别盲区, 提出了一种基于双端电气量协同的断线识别辅助判据方案及整定原则。最后从保护配置与定值整定层面提出改进建议, 可为同类场景下的保护优化提供参考。
摘 要: 针对某光伏电站在短期内集中发生多台箱变高压熔断器群发熔断故障, 造成发电量损失等问题, 开展故障原因系统化排查与诊断。通过安装工艺、运行环境、谐波扰动、绝缘性能等多维度排查, 结合故障录波分析与熔断器解体检查, 逐层排除外部因素, 最终锁定根本原因在于熔断器本体存在石英砂严重受潮及熔丝材质降级为铜材两大质量缺陷, 而电网谐波扰动仅作为加速失效的外部诱因。诊断过程表明, 系统化的分层溯源流程可有效避免故障误判, 为同类事故的快速定位提供工程参考。
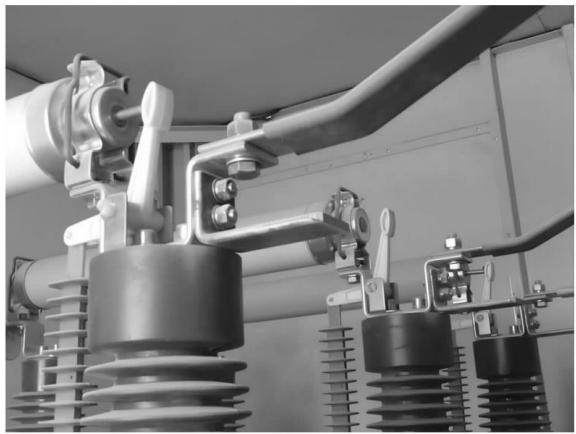
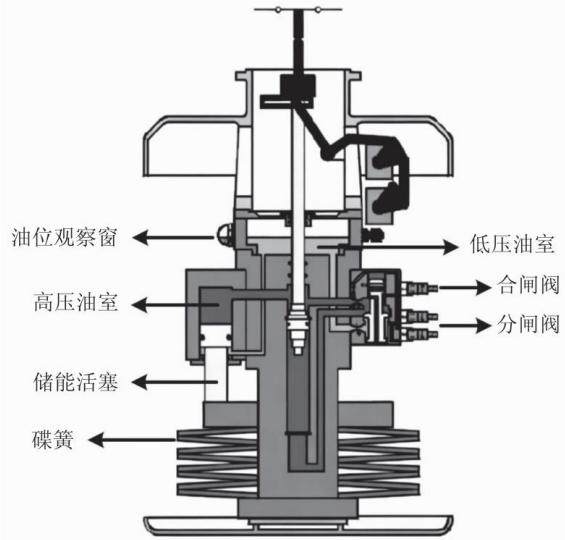
摘 要:高压断路器是电力系统中担任保护和控制双重任务的关键设备,其液压操作机构的可靠性直接影响断路器的安全稳定运行。打压超时是液压机构运行中常见的故障现象,严重时可能导致电机烧毁、机构闭锁甚至设备损坏。现从液压机构的工作原理出发,系统分析了液压机构打压超时故障的常见原因,并结合实际工作经验,提出了现场实用的故障快速排查方法和针对性处理措施。通过该方法,可快速定位故障点并采取有效处理措施,对保障电网安全稳定运行具有重要意义。
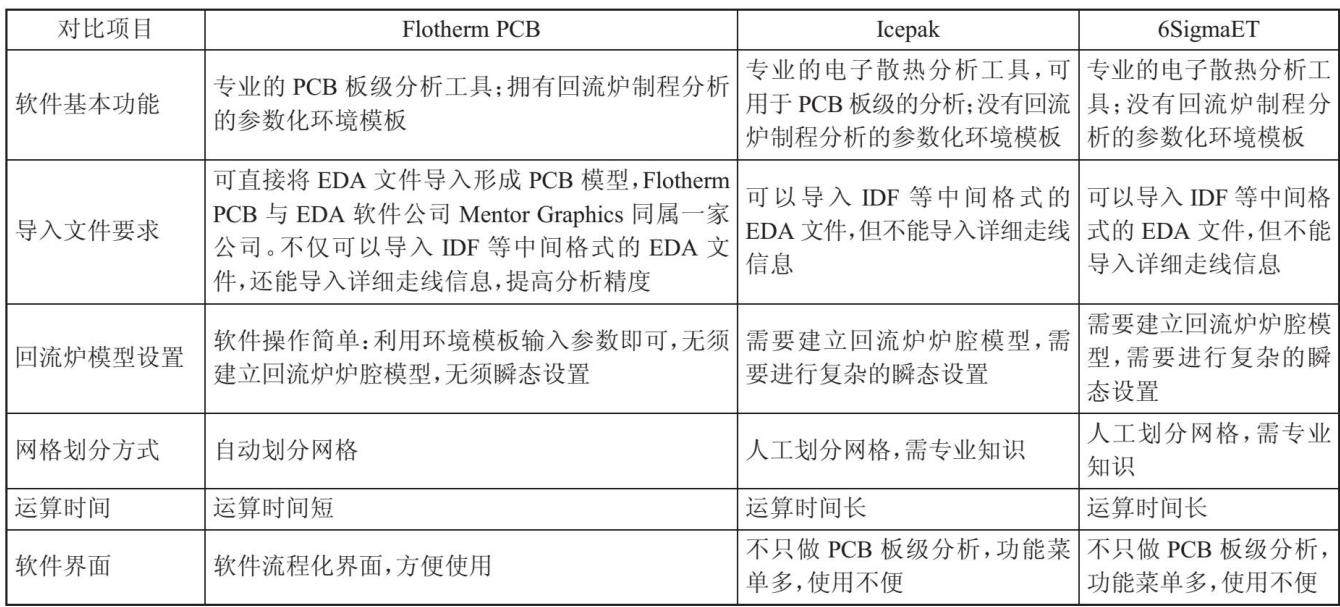
摘 要: 回流焊接过程是电子装联表面贴装技术的核心工序, 该环节的缺陷将直接影响最终的产品实物质量, 为了提高 SMT 生产线上的产品质量, 对回流焊接过程的工艺参数影响因素进行分析与探究是必不可少的。现探索实现回流焊接过程数字化仿真的手段, 对比不同软件实现的优缺点。同时, 完成基于模型的回流焊接过程数字化仿真, 创新地实现工艺参数数字化设计, 以提升工艺参数设计的科学性、合理性, 为实现回流焊接温度曲线数字化仿真设计提供思路及依据。
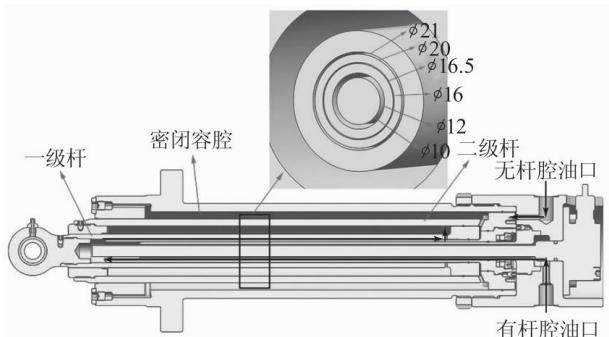
摘 要: 液压系统中常采用一个三位四通电磁阀控制液压缸的伸缩, 该控制方式原理简单, 常用于对控制精度、伸缩时间要求不高的液压系统中。现探讨在高定位精度和快速伸缩的液压系统中使用双伺服阀进行耦合控制的方式, 以提高液压缸定位精度, 并提出采用增加旁路的设计方法解决液压缸运动速度慢的问题。