摘要:【目的】针对高速列车传动系统动态响应、运行可靠度及功率密度的多目标优化需求,开展齿轮传动系统高性能宏观几何参数设计研究。【方法】首先,提出一种改进的自适应惩罚的基于分解的多目标进化算法(Multi-Objective Evolutionary Algorithm based on Decomposition, MOEA/D),采用模拟退火罚函数处理多目标优化约束问题;其次,确立振动加速度最小
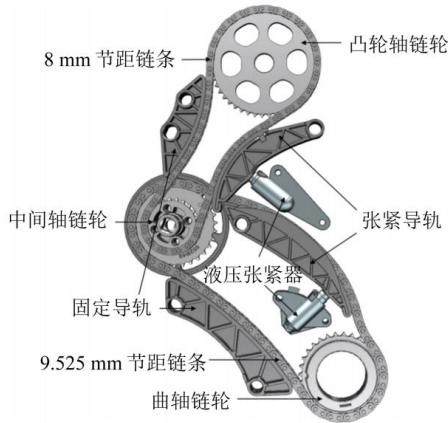
摘要:【目的】针对柴油发动机正时链传动系统动力学性能评估与全生命周期可靠性校核需求,开展链条磨损伸长工况下的动力学特性研究,明确磨损对传动性能的影响机制。【方法】首先,基于某型号柴油机正时链传动系统结构参数,采用RecurDyn软件建立多体动力学仿真模型,为动力学分析提供计算支撑;其次,仿真计算不同转速下的链条张力、张紧器接触力与传动误差,获得正常工况下的动力学响应规律;然后,通过套筒扩孔构建磨损伸长率为0.3%的极端工况模型,模拟全生命周期极限磨损状态;最后,对比磨损前、后的动力学特性差异,校核极端工况下的系统可靠性。【结果】结果表明,正常工况下系统最大传动误差为1.47°,1级、2级链条最大张力分别为2733.8、1206.6N,均满足许用要求;磨损伸长率为0.3%极端工况下,系统最大传动误差为4°,低于5°的许用限值,1级、2级链条最大张力分别为2824.6、1823.7N,仍符合安全要求;液压张紧器可有效衰减振动、补偿磨损量。
摘要:【目的】针对混合动力商用车电控无级变速器(Electronically Continuously Variable Transmission, ECVT)壳体振动特性分析需求,构建高精度耦合动力学模型,为壳体振动抑制与结构改进提供参考。【方法】首先,建立齿轮轴系-壳体结构耦合动力学模型,为振动响应计算提供模型支撑;其次,开展壳体自由模态仿真,采用锤击法完成自由模态试验,校验有限元模型精度;然后,引入行星齿轮啮合激励,开展约束模态分析与频域振动响应求解;最后,搭建三电动机综合性能试验台,通过台架振动试验对标验证仿真结果。【结果】结果表明,壳体各阶固有频率仿真与试验的相对误差均小于5%;同阶振型特征吻合;额定工况下振动加速度仿真与试验的最大相对误差为7.42%,处于合理范围;行星轮啮合频率及其倍频是壳体振动的主要激励来源。
摘要:【目的】针对开槽盘式磁力耦合器转矩计算忽略涡流阻抗特性所造成的计算精度不足、大转速差工况下计算误差显著的问题,提出一种新型转矩计算方法,以期提升转矩预测精度,厘清各结构参数对转矩性能的影响规律。【方法】首先,建立基于动态感应电流的等效磁路模型,引入涡流阻抗特性与趋肤效应,推导电磁转矩计算式,为转矩精准求解提供支撑;其次,采用有限元软件仿真多工况下转矩特性,将仿真结果与考虑阻抗特性的解析计算结果开展对比,校验解析模型的吻合程度;然后,搭建传动性能测试平台,开展试验验证,确认模型的工程适用性;最后,分析各参数对转矩的影响规律,明确参数调控机制。【结果】结果表明,考虑涡流阻抗特性后,转速差为160 r/min时转矩计算误差从22.89%降至10.31%;导体厚度由3 mm增加至9 mm时,转矩由25.7 N·m增至45.7 N·m;极对数由2对增加至6对时,转矩由21.05 N·m增至63.89 N·m;计算、仿真与试验结果高度吻合,模型可靠性良好,可为磁力耦合器优化设计提供参考。
摘要:【目的】斜齿轮齿面磨损会引发啮合刚度衰减及齿侧间隙非线性增大,进而导致风电齿轮箱振动恶化;风载荷的随机波动会引入时变外部激励,进一步加剧上述动态行为。因此,对考虑随机风载-齿面磨损耦合作用的斜齿轮动态特性进行研究。【方法】首先,建立考虑磨损的时变啮合刚度模型,揭示齿面磨损分布及刚度衰减作用机制;其次,基于集中质量法,融合随机风载与齿侧间隙,构建斜齿轮多自由度动力学模型;然后,对比额定、磨损及耦合三种工况下的系统动态响应;最后,从时域与频域维度分析耦合作用的影响规律。【结果】结果表明,磨损与风载耦合通过刚度削弱和高频激励,增大了振动幅度;动态啮合力与传动误差的波动一致表明,该耦合作用通过改变系统特性间接调控了齿轮啮合行为;频域分析显示,啮合基频与倍频处幅值显著提升,加剧了系统失稳风险。该研究揭示了磨损与风载耦合作用下齿轮系统的动态特性,为风电齿轮箱振动抑制与磨损监测提供了支撑。
摘要:【目的】设计一种集成差动轮系与封闭机构的双模式无级变速器,通过模式切换与功率分流机制扩大系统速比范围、提升系统效率与转矩容量,进而改善整车燃油经济性。【方法】首先,推导两种工作模式的速比计算式与功率分流特性,明确系统调速与承载规律,为效率特性分析提供结构依据;其次,建立发动机、金属带式无级变速器及双模式系统的效率计算模型,结合车辆动力学方程构建传动系统分析框架;然后,采用系统效率优化控制策略,离散化车辆工况点并遍历求解各工况下的最优速比与系统效率;最后,基于Matlab/Simulink软件搭建整车仿真模型,在恒速工况与多种典型循环工况下开展燃油经济性仿真验证。【结果】结果表明,该双模式无级变速器可将系统速比范围扩大1.25倍,无级变速支路归一化功率与归一化转矩均不超过0.75;与纯无级变速器方案相比,装备该变速器的整车在新欧洲驾驶工况(New European Drive Cycle, NEDC)、城市底盘测功工况(Urban Dynamometer Driving Schedule, UDDS)下节油率约为4.5%,在US06-HWY高速循环工况下节油率约为6.0%,80~100 km/h恒速区间节油率超过6.0%。
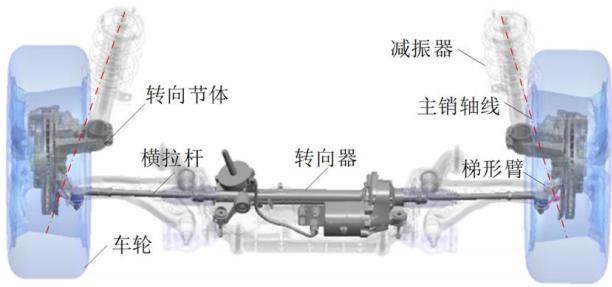
摘要:【目的】忽略转向梯形机构或假设左、右前轮转向角一致,会降低车辆路径跟踪、回正力矩计算与转向梯形机构优化的精度。为此,构建转向梯形机构传动比函数,计算左、右前轮转向角,揭示转向角差异产生的原因。【方法】首先,对转向梯形机构进行结构分析,将其运动划分为轮-销的空间运动与阿克曼杆系的平面运动;其次,投影轮-销的空间几何位置,利用空间向量计算主销与转向角的对应关系,推导出轮-销传动比;然后,由阿克曼杆系投影得到当量转向梯形,通过构造辅助角与杆系三角形,推导出转向梯形传动比函数;最后,对比Matlab软件数值模拟与Adams/Car软件运动仿真结果,验证总传动比函数的正确性与精确性。【结果】结果表明,阿克曼杆系三角形长边的变化是前轮转向角不一致的主要原因;在0°~27°内,由总传动比函数计算的转向角最大相对误差绝对值不大于3.21%。
摘要:【目的】为获取角接触球轴承在低摩擦力矩工况下的稳定运行参数,以B7008角接触球轴承为研究对象,探究不同润滑方式对轴承运行状态的作用规律。【方法】首先,针对轴承低摩擦力矩稳定运行要求,确定测试工况与性能评价指标;其次,结合轴承实际工作条件,搭建轴承摩擦力矩测试试验台;然后,选取脂润滑、油润滑、油气润滑3种润滑形式,设置多组转速工况开展对比测试;最后,采集轴承温升以及摩擦力矩试验数据,剖析不同润滑方式带来的影响规律。【结果】结果表明,脂润滑工况下轴承温升、摩擦力矩及其波动幅度均偏大;油气润滑工况下上述指标均偏小,系统运行稳定性最优;油润滑的摩擦力矩与油气润滑接近,但轴承温升更高。3000 r/min工况下,油气润滑的轴承温度较脂润滑低15℃,稳定运行阶段平均摩擦力矩降幅约为35%。该研究结果可为角接触球轴承稳定运行参数的选取提供参考。
摘要:【目的】针对复杂曲面5轴加工需求,开展2UPR&RPS-2R型混联加工机器人方案设计与控制系统开发,验证该构型机器人的实际加工性能。【方法】首先,建立混联加工机器人机构模型,推导位置逆解与速度逆解的解析表达式,为运动控制运算提供计算依据;其次,采用“上位机(Personal Computer, PC)+运动控制单元(Motion Control Unit, MCU)”混合硬件架构构建分离式控制系统,基于C#语言开发PC端人机交互运动控制软件,实现多轴联动管控;然后,结合分层搜索算法求解机器人可达工作空间,确定三轴运动区间,为加工轨迹合规性校验提供边界支撑;最后,研制物理样机,并开展极限位置标定试验与S形试件切削加工试验,采用粗糙度仪检测试件表面粗糙度参数,评价加工表面质量。【结果】结果表明,该机器人x、y、z轴上的运动区间分别为[-310 mm, 389 mm]、[-212 mm, 212 mm]、[249 mm, 573 mm];加工得到的S形试件表面光洁度达到7级。该构型机器人可稳定完成复杂曲面五轴加工,运动学模型与控制系统具备良好可靠性,为同类混联加工装备研发提供参考。
摘要:【目的】为了实现轮足复合运动和结构功能一体化设计,提出一种具有球冠机体和弓形四肢的双闭链弓形五连杆机器人。该机器人可通过控制关节运动重构为双闭链滚动体完成翻滚运动,而球冠机体触地时的转向运动是机器人实现灵活运动的关键。【方法】首先,建立球冠机体触地转向的运动学模型,通过D-H坐标变换获得机器人质心坐标方程;其次,将转向运动分解为前向滚动和侧向摆动,分别建立运动约束条件,从而获得机器人质心运动范围;然后,在给定球冠机体触地点目标轨迹的条件下,采用数值法求解逆运动学,获得关节运动轨迹;最后,在Adams软件中进行运动仿真,并制作实物样机进行测试。【结果】仿真与试验结果验证了运动学模型、约束条件及轨迹规划方法的有效性,证明了球冠机体触地转向的可行性。
摘要:【目的】针对快速扩展随机树(Rapidly-exploring Random Tree, RRT)算法在六轴机械臂路径规划中存在路径随机、质量不佳、冗余节点多等缺陷,提出一种多策略改进的RRT算法。【方法】首先,引入动态目标导向策略,根据节点位置动态调整偏置概率,引导扩展树向目标点定向扩展;其次,采用自适应步长策略,依据感知区域障碍物密度调整扩展步长,兼顾狭窄区域通行性与空旷区域搜索效率;然后,应用节点过滤策略,限制局部节点最小间距,改善过度采样,以提升采样效率;最后,使用改进贪心算法优化初始路径,剔除冗余节点,以缩短路径长度。【结果】结果表明,二维路径规划试验中,该算法搜索时间较原始RRT、RRT*及改进RRT*算法分别减少90.47%、97.29%、95.54%,路径长度与节点数显著优化;三维试验、机械臂仿真及上机试验均验证了其性能优势与工程实用性。
摘要:【目的】针对柔性手术机器人打结操作耗时较长、传统算法路径规划效率偏低的问题,开展打结操作时间最优轨迹优化研究。【方法】首先,建立柔性手术机器人驱动-关节、关节-末端的运动学映射关系,明确驱动绳长、关节转角与末端位姿的对应机制;其次,引入3-5-3混合多项式插值方法,构建缝合环生成过程的分段关节运动轨迹;然后,对粒子群优化算法的惯性权重与学习因子进行动态调整,融合鲸鱼优化算法全局搜索策略,构造改进粒子群算法;最后,以缝合环形成总时间最小为适应度函数,在关节速度、加速度约束下完成时间最优轨迹求解。【结果】结果表明,改进算法可缩短缝合环形成时间6%,减少算法迭代次数;腹腔镜伤口打结试验验证了所提算法的有效性及打结方法的可行性,可为机器人辅助手术伤口打结优化提供参考。
摘要:【目的】针对传统刚性机器人在非结构化地形中适应性差、结构柔顺性不足的问题,设计一种柔性仿生机器人系统,提升其复杂地形通过能力与运动控制稳定性。【方法】首先,结合蛇类运动特性,采用热塑性聚氨酯弹性体材料设计波纹管式柔性肌肉单元,构建具备主动伸缩与全向弯曲能力的柔性驱动结构;其次,提出模块化节段与横纵交错驱动网络结合的本体结构,通过刚柔耦合连接件实现多节联动与高自由度控制;然后,建立直驶与转向步态控制模型,优化运动平稳性与协调性;最后,通过三维仿真与实物测试平台,对机器人结构变形、步态运动及地形适应性能进行验证。【结果】结果表明,柔性仿生机器人在60~180 kPa气压范围内可实现连续尺寸调节;直驶平均速度达28 mm/s,路径偏移误差在±6 mm以内;转向时3个控制周期内完成30°偏转,转向半径约为700 mm,具备良好的柔顺性、运动灵活性与地形适应能力。研究可为柔性仿生机器人的工程化应用提供参考。
摘要:【目的】针对含共用关节的双臂装弹搬运机器人存在耦合关系、运动学分析复杂度高的问题,开展正、逆运动学研究,明确其运动规律与奇异特性,为机器人协调运动与控制提供技术支撑。【方法】首先,采用D-H参数法建立运动学模型,通过添加辅助坐标系将末端执行器逆解问题转化为腕部逆解问题,降低计算复杂度;其次,应用反变换法求解逆运动学,判定肘部关节角为0或π时的奇异位形;然后,构建共用关节判断矩阵,将左、右单臂逆解分组为逆解簇,筛选有效合理解;最后,依据最小移动能耗原则对各簇逆解寻优,确定全局最优逆解。【结果】结果表明,经Matlab软件仿真验证,该方法可有效求解一般轨迹及工作任务轨迹点的运动学逆解;单臂非奇异位形下最多存在8组逆解,奇异位形下可通过临近点近似方法获取有效逆解;该算法具备良好的有效性与实用性,可为同类双臂耦合机器人运动学求解提供参考。
摘要:【目的】独立变桨控制技术是风电行业降本增效的有效途径,但给风机三排圆柱滚子变桨轴承的滚道寿命优化设计带来严峻挑战,需要准确评估随机风载作用下变桨轴承的润滑状态,由此建立对应的润滑可靠性分析方法。【方法】首先,开展随机风场生成及风机气动弹性模拟,得到风机变桨速率与轮毂载荷;其次,建立变桨轴承载荷分析模型和运动学分析模型,确定随机风载作用下轴承的服役工况;然后,基于膜厚-粗糙度干涉机制构建润滑极限方程,推导润滑失效概率;最后,分析各滚道的润滑可靠性,评估正常发电设计载荷工况下的润滑性能,给出润滑失效概率计算式。【结果】结果表明,推力滚道主要处于边界润滑状态,其中主推力滚道润滑可靠性相对更低,径向滚道难以建立有效的边界润滑;正常发电设计载荷工况下,轴承润滑状态整体较为可靠;建议装配该型轴承的风机布置在平均风速约12.87 m/s的区域。该成果可为变桨轴承润滑状态评估提供技术指导与实用工具。
摘要:【目的】针对煤矿洗选厂振动筛激振器轴承套圈损伤失效频发的工程问题,为解决磨损与疲劳损伤难以直接测量的难题,开展轴承套圈滚道面磨损与滚动接触疲劳损伤竞争机制研究。【方法】首先,提出轴承套圈区域分割分析方法,基于Abaqus软件优化动力学模型,确定4个受力复杂的特殊工况目标区域,以支撑磨损量的精准计算;其次,结合雨流计数法与Miner线性累积损伤准则,借助Matlab软件将复杂随机载荷谱模型转换为脉动循环载荷等效接触模型,以支撑疲劳裂纹扩展分析;然后,基于断裂力学求解裂纹扩展特性,完成多阶段裂纹扩展精细化模拟;最后,建立磨损与疲劳裂纹扩展损伤竞争判据,分析转速、偏心块质量、径向游隙这3类关键因素对竞争机制的影响规律。【结果】结果表明,磨损会加快疲劳裂纹的扩展速率;750、960 r/min工况下疲劳损伤全程占主导,1 500 r/min工况下磨损损伤占主导;偏心块质量对竞争机制的影响显著高于转速与径向游隙;210 μm径向游隙工况对轴承安全运行最不利。该方法可为复杂工况下零件疲劳寿命评估提供参考。
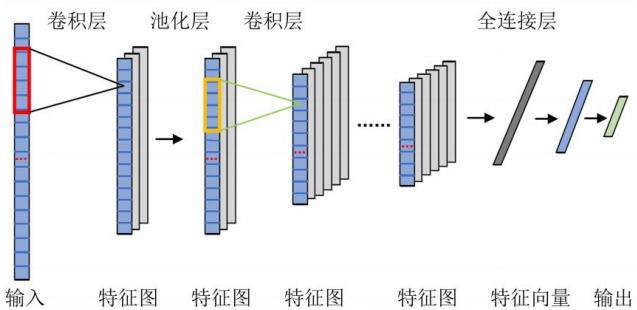
摘要:【目的】针对齿轮箱故障声发射信号特征微弱、传统诊断模型参数选取随意、易陷入局部极值导致识别精度偏低的问题,提出一种基于核主成分分析(Kernel Principal Component Analysis, KP-CA)、鲸鱼优化算法(Whale Optimization Algorithm, WOA)与最小二乘支持向量机(Least Squares Support Vector Machine, LSSVM)的齿轮箱故障诊断方法。【方法】首先,建立变分模态分解与同步压缩小波变换(Variational Mode Decomposition and Synchrosqueezed Wavelet Transform, VMD-SWT)声发射信号降噪模型,滤除原始信号噪声干扰,保留早期故障微弱特征;其次,提取15维声发射特征参数,采用KPCA实现高维特征降维,遍历寻优确定最优核参数;然后,引入WOA对LSSVM关键参数进行全局寻优,构建故障分类模型;最后,基于实测声发射数据集开展对比试验,验证模型诊断性能。【结果】结果表明,KPCA前5阶主成分累计贡献率达86.97%,所提模型故障分类准确率为90.4927%,较传统LSSVM模型提升8.1887个百分点;各项误差指标均优于对比模型,故障识别精度与稳定性显著提升。
摘要:【目的】针对滚动轴承复合故障相互耦合、故障特征强弱不均、故障冲击易被强背景噪声掩盖的问题,提出一种基于多参数自适应特征模态分解的滚动轴承复合故障诊断方法,为轴承复合故障特征提取提供参考。【方法】首先,采用多策略改进金豺优化算法,引入复合周期谐波能量比适应度函数与参数赋值交换策略,实现模态个数、滤波器长度、滤波器个数等约束参数的自适应最优设定;其次,通过多参数自适应特征模态分解算法对振动信号进行多模态分解;然后,基于最大周期谐波能量比指标筛选敏感模态分量;最后,对敏感分量开展包络谱分析识别故障特征,并与典型诊断方法进行定量对比验证。【结果】结果表明,所提方法可有效分离轴承内、外圈复合故障特征;在信噪比-12 dB的强噪声工况下仍可清晰辨识故障频率及其调制边带;与特征模态分解、改进特征模态分解两种方法相比,峭度与平方包络基尼指数取值更优,故障解耦分离能力与噪声抑制性能更突出。
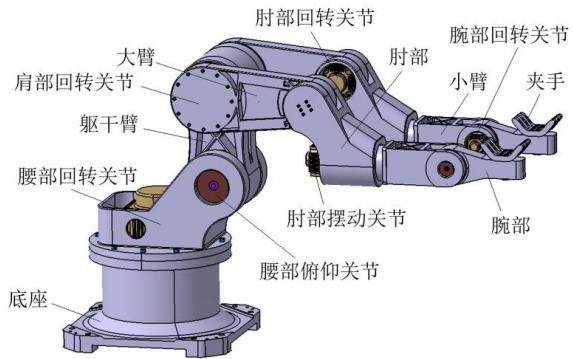
摘要:【意义】针对机器人末端执行器在非结构化环境中控制精度不足、柔顺性和适应性受限的问题,系统梳理其结构、驱动与控制领域研究进展,明确技术瓶颈,为末端执行器优化设计与应用提供参考。【分析】首先,从抓取原理、材料特性、自由度维度完成末端执行器分类归纳,明确不同构型的技术特征与适配场景;其次,对比4类主流驱动方案的作用机制与性能边界,揭示各方式优劣势;然后,梳理4类控制策略的实现路径,分析误差补偿与柔顺控制机制;最后,结合发展局限提炼未来技术演进方向。结果表明,欠驱动构型可在单电动机驱动下实现多指协同抓取,结构优化后采摘范围提升29.1%;腱绳驱动变刚度方案可实现6倍柔性状态的刚度调节;视觉-力觉融合控制定位误差低于1%,采摘成功率最高达98%;通用化设计、仿生突破与柔顺智能控制为核心发展方向。
摘要:【意义】针对复杂地形下传统移动机构地形适配能力受限的问题,现有可变形轮技术在结构强度与轻量化匹配、智能材料响应滞后、多模态协同控制复杂等方面存在技术瓶颈,且缺乏系统的技术分类体系与性能演化规律梳理。【分析】首先,构建“基础结构原理→多维功能实现→多物理场系统集成”递进式分类体系,明确多模态可变形轮的技术范畴与核心特征;其次,系统解析径向伸缩、轴向折叠、周向重构及轮-腿-履模态转换等动态形变关键技术;然后,结合机构拓扑演化、动力学建模等解析方法,分析性能演化内在规律;最后,通过解析计算与试验验证相结合的方式,探究技术性能边界与突破机制,指出不同技术路径的局限性与研究空白。【结论】不同技术路径具备差异化性能特征与适用场景,高变形能力、强承载性能、快速响应与低能耗之间存在显著设计权衡;未来技术将向智能化、多模态化、微型化及极端环境适配方向演进,可为相关领域技术发展与工程应用提供参考。